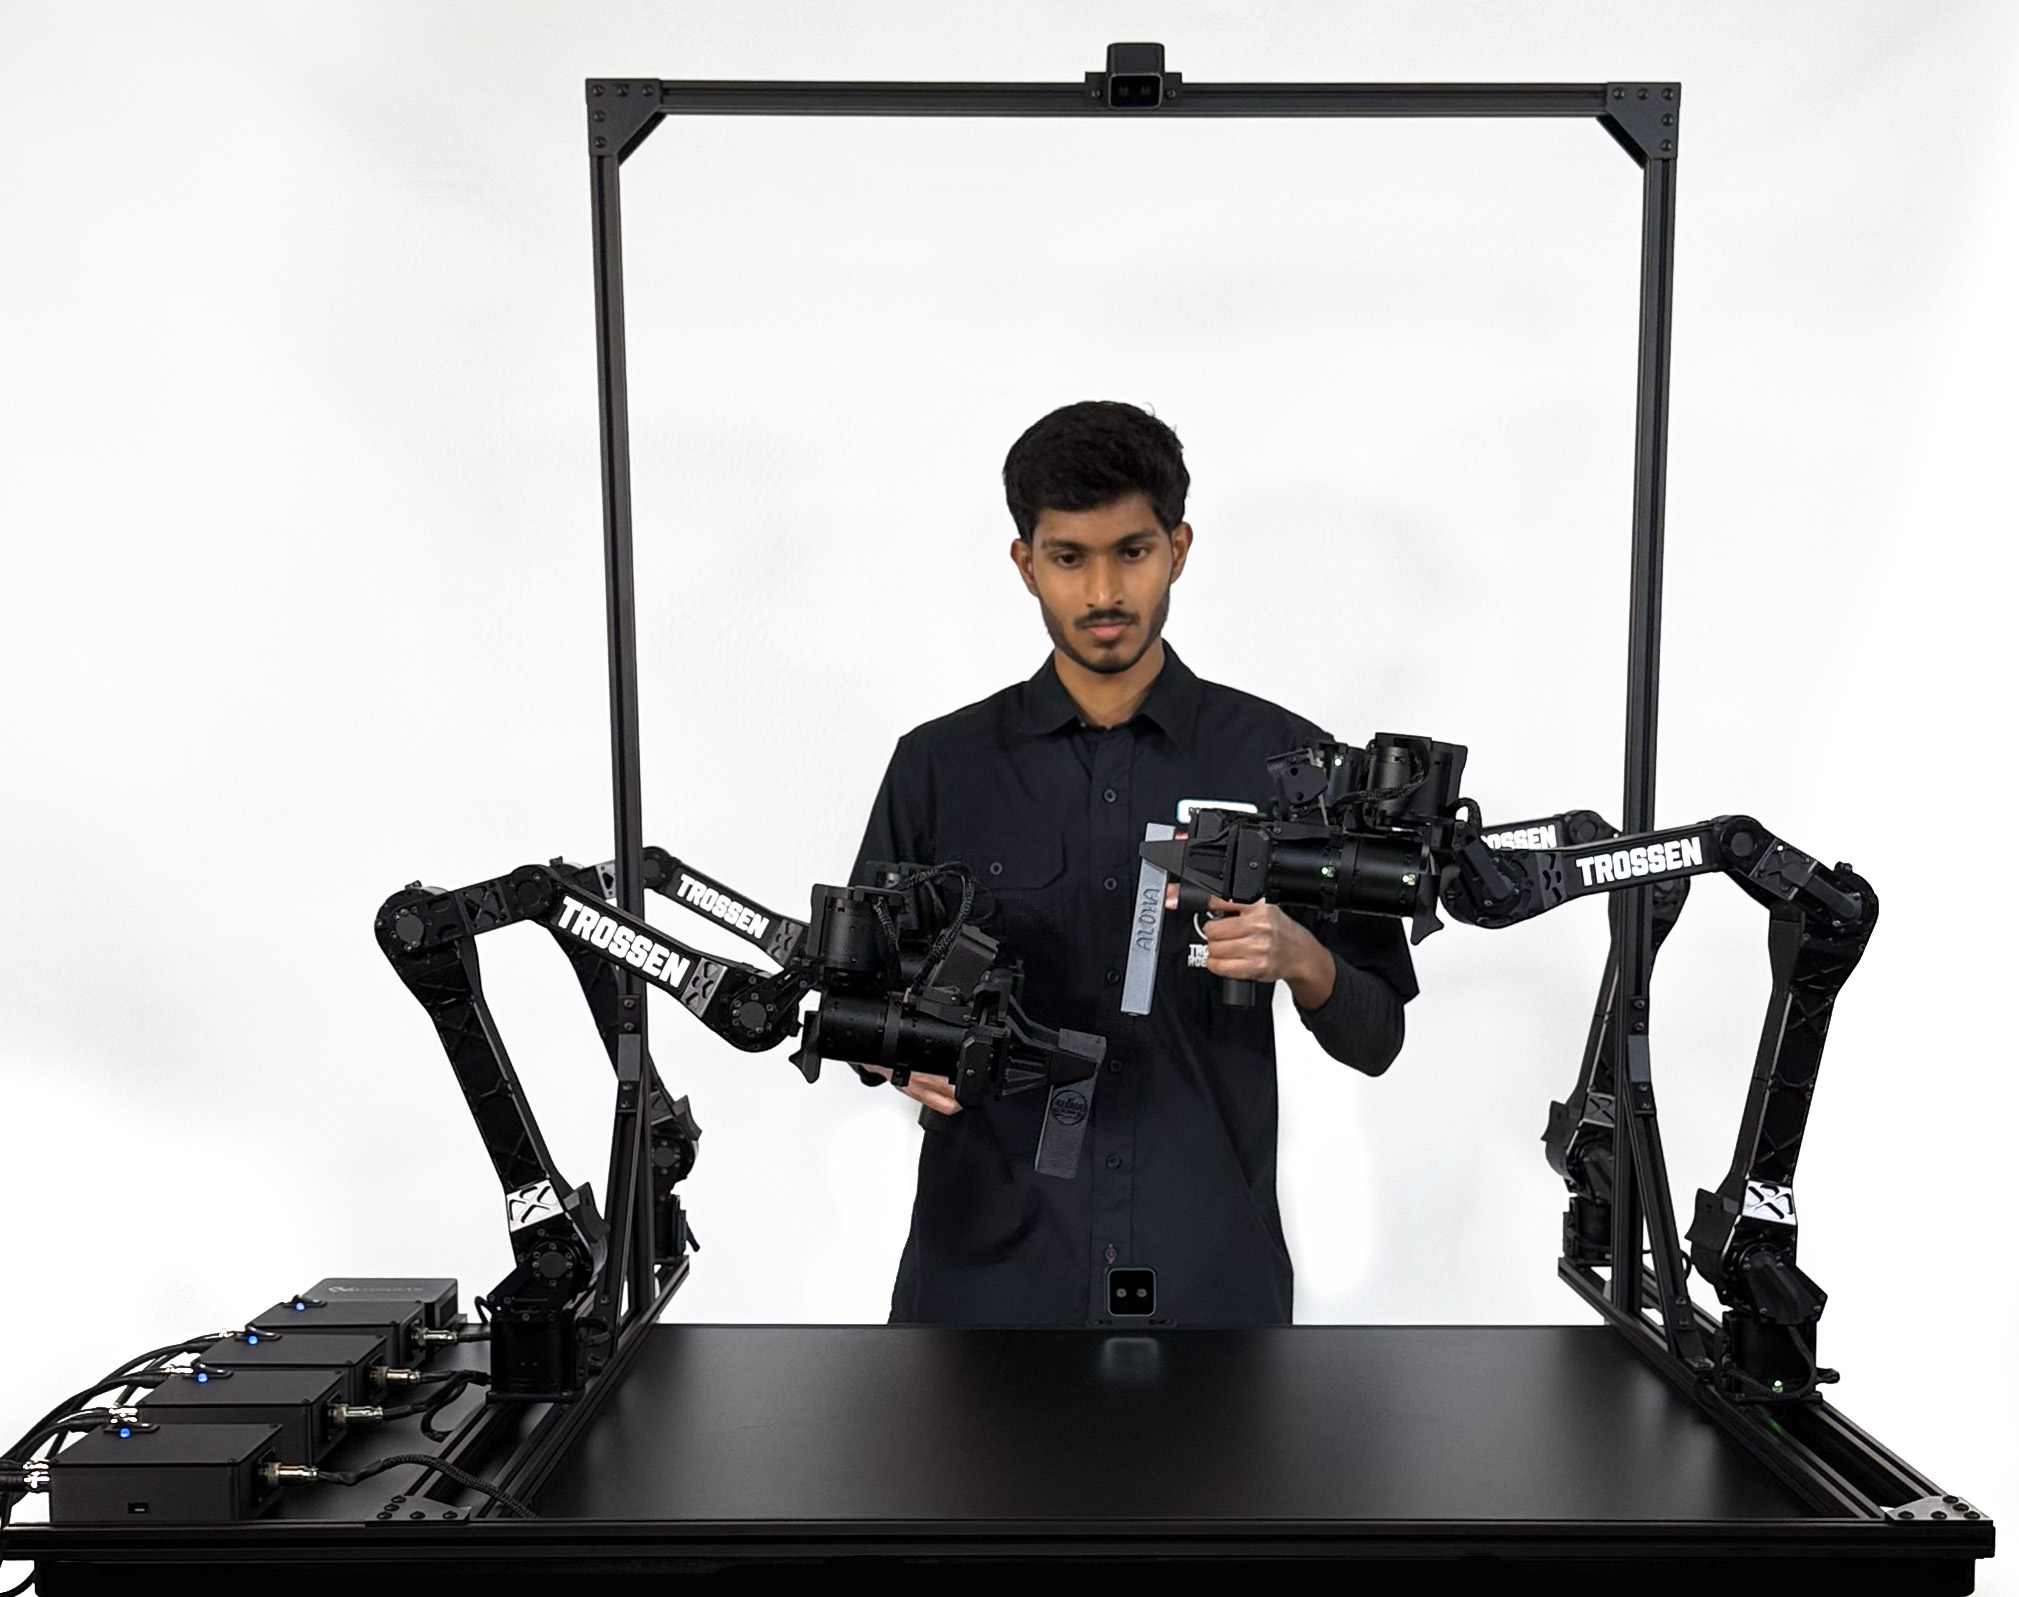
Trossen Stationary AI 機器手臂

Stationary AI 是 Trossen AI 機器手臂系列中的一款, 它是一款高效能、固定式、一體化多合一的機器人機器學習工作站,主要在滿足使用者對經濟實惠、強大的資料收集功能、和模型開發的需求。它具有四個手臂配置((Leader arm – Follower arm) pair,共 2 對)、直覺的觸控螢幕介面、和高效能電腦,可提供開箱即用的尖端性能,無需進行大量設定或修改,即可加速自動化、人機互動、和進階操作的研究。
FAQ:
1. 請注意 – Stationary AI 的 2 套機器手臂組,可以用作 2 個 Solo AI 機器手臂組,用於現場蒐集資料。2 個 Solo AI 無法轉換為 Stationary AI or Mobile AI 使用,因為原廠不單獨出售框架、cables 和配件。
2. Stationary AI 並不包含桌子。我們建議大小(約 48 英寸 x 30 英寸),且表面為霧面淺色木質(例如楓木色)的桌子都可以。這會對訓練的過程比較合適。可參考此款的桌子。
Stationary AI 規 格
2x Leader-Follower WidowX AI Arm Pair


4x Intel RealSense Cameras

1x 10" 觸控式螢幕

外框及配件(不含桌子)
桌子建議請參考下方

Stationary AI 配 置 選 擇
Base (無電腦)

算力取決於客戶的電腦,如 OS、記憶體、硬碟空間、CPU/GPU 效能等因素。
含 TOTL 工作站
專為機器學習的 Linux 工作站NVIDIA RTX 5090 / Intel Core Ultra 9 / 三年保固 / 更多!

- 數據蒐集
- 遙控
- 本機模型訓練*
- 雲端模型訓練
- 模型評估*
*Trossen Robotics 提供的配備 AI 硬體的電腦經過專門優化,確保支援 ACT/ACT++ 訓練模型的模型訓練及/或評估使用。與其他機器學習模型的效能和相容性可能會有所不同。Trossen Robotics 不保證這些提供的電腦,將滿足評估其他當前或未來機器學習模型的規格要求,因為計算需求可能不同。
Trossen Robotics 保留根據可得性、供應鏈限制,或我們無法控制的市場價格波動,來替換電腦硬體型號、製造商或規格的權利。雖然我們努力提供廣告中宣傳的最高品質的組件,但可能會使用等效,或更優質的替代品,以確保及時完成訂單。
替換的硬體將滿足或超過預期用途所需的性能和相容性要求。Trossen Robotics 不保證特定品牌、型號或配置的可得性,並且不對因不可預見的供應鏈中斷,而導致的零件變更負責。
透過購買我們的產品,客戶承認並同意可能會發生替換,並且 Trossen Robotics 保留自行決定合適的替代硬體解決方案的權利。
不同 AI Kits 比較


Solo AI 是專為現場資料收集,以及不需要雙手操作的資料收集而設計。
2x Solo AI 無法轉換為 Stationary AI or Mobile AI 使用,因為原廠不單獨出售框架、cables 和配件。


Stationary AI 是專為那些需要雙手操作,和良好控制的實驗室環境的人而設計。在這種環境中,手臂和攝影機位置等變數,在各個 session 之間會保持一致。
Stationary AI 可用作兩個 Solo AI,用於現場資料收集。
Stationary AI 不包含桌子(需自備)。我們建議使用
工業用包裝桌(楓木桌面)
桌子的選擇,包括其顏色、紋理和穩定性,都會對你的最終案例產生影響。我們的許多客戶都希望實現或微調 Pi0、Groot、SmolVLA 或 Gemini 等模型。 這些模型通常是在使用楓木色桌面的資料集上訓練的,因此我們推薦使用帶有楓木桌面的 Uline 工業包裝桌。
以下是推薦此產品的一些主要原因:
1. 視覺一致性:使用類似的桌子,有助於在微調使用標準資料集訓練的模型時,縮小領域的差距。
2. 紋理表面:楓木表面上的細微特徵,有助於提高模型的空間理解能力。
3. 色彩對比:淺色木質色調與大多數日常物體形成鮮明對比,從而改善了物體檢測和分割。
4. 防反光桌面:霧面紋理,可最大限度地減少眩光和反光,從而獲得更清晰的影像資料。
5. 穩定性:桌子堅固耐用,可在示範或評估過程中減少振動。
任何尺寸相似(約 48 英寸 x 30 英寸)且表面為霧面淺色木質(例如楓木)的桌子都可以。我們觀察到,使用明亮或中等色調的木質表面(例如楓木),有助於透過提供良好的視覺對比度和穩定的表面特徵,來減少訓練過程中的不確定性。當然,你也可以使用其他顏色,例如黑色或白色 – 只要你意識到可能需要收集更多演示,並進行額外的調整才能獲得類似的結果。
如果你打算從頭開始訓練模型,或在不同的視覺領域中運行,那麼桌子的顏色就不那麼重要了。在這種情況下,收集更多不同的演示,有助於解釋環境的變化。


Mobile AI 專為需要在現場進行雙手操作的人而設計,其中手臂和相機位置等變數,在各個 session 中會保持一致。
Mobile AI 可以作為兩個 Solo AI,用於現場數據收集。
Trossen AI Data Collection 最佳實作影片系列
本系列影片,將帶你深入探索機器人機器學習(Machine Learning)的世界—機器人如何收集資料、學習技能,並從簡單的 demo 展示,逐步發展到真正自主運作(autonomy)。無論你只是對機器人學習方式感到好奇,還是已經深入研究,本系列影片,都能以清晰的說明,和深入的實驗室案例,為你建立溝通的橋樑。
第一集 EP1:Data Collection 最佳實作
在本集,我們會從最基礎的開始:
– 機器人的機器學習和 Embodied AI 的真正意義
– 視覺(Vision)-語言(Language)-動作(Action) (VLA)模型,如何將機器人所見、所理解和所做的事情聯繫起來
– 為什麼 Data 是促進機器人學習的燃料
– 機器人數據的獨特挑戰 – 它與 ChatGPT 式互聯網數據有何不同
– 研究人員所說的「高品質 datasets」是什麼意思,以及它們為何如此重要
– 黃金法則:當訓練(training)和評估(evaluation資料匹配時,機器人可以有最佳的效能
– 簡單範例,展示當有缺失的變量時(例如顏色或位置),會如何影響效能
到最後你將有最直觀的了解,如何透過高品質的數據,使機器人能力有巨大的提升。
重點總結:
– 數據品質比數據數量更重要
– 涵蓋多樣性(variation),但保持一致性(consistent)
– 分佈外的數據(out of distribution),會導致意想不到的失敗
– 要著眼於多元化的成功,而非重複追求完美
本影片提供,要達到高品質 data collection 所需的清單。
第二集 EP2:Data Collection 最佳實作
在「Data Collection 最佳實作」系列的第二集中,我們將從理解高品質資料的「原因」,進一步深入到掌握「方法」。本集重點在於機器人學習的實作面,並解釋如何設計、收集和優化 datasets,從而教導機器人如何精確地觀察、理解和行動。從同步多模態資料,到平衡品質和規模,本集清楚地展示了塑造每個成功機器人專案的各種方法和 tradeoffs 權衡。
第三集 EP3:Data Collection 最佳實作
在本集中,我們將探討如何透過小型資料集驗證可行性,以及為什麼真正的可擴展性,需要實際的系統、結構和策略。本集內容涵蓋文件編寫、驗證、版本控制、儲存,以及團隊在機器人資料管道成長過程中,所面臨的隱性挑戰。
軟 體 支 援


Trossen AI 網路資源
- Youtube 教學
- 線上文件
- Github
- 下載