TESOLLO DG-4F 四指爪手
We enhance the value of robots through advanced end-effectors.
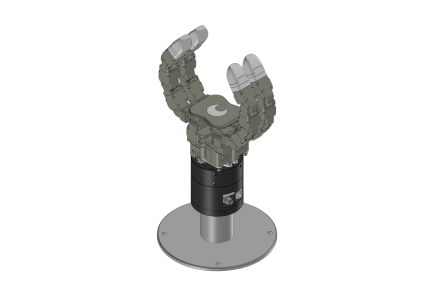
TESOLLO 公司的 Delto Gripper Series 中的 DG-4F 四指爪手(18 DOF),融合人手結構與自適應抓取功能的爪手。
– 是一款多功能四指機器爪手,將人手的自適應結構,與標準爪手的功能效率相結合。
– 它將左手、右手和平行爪手的功能整合到一個單元中,提供形狀適應性和在各種環境下的靈活操作。
– 相容 Universal Robots, Techman, Doosan Robotics, 及 Rainbow Robotics 等機器手臂。
備註:
TESOLLO 是一家新創公司,專注於透過由先進的機器人末端執行器,所支援的尖端機器人自動化解決方案,來解決複雜的挑戰,並為客戶創造新的價值。TESOLLO 是「Technology」和「Sole」的結合,代表其致力於應用無與倫比的技術,在機器人自動化市場開拓新視野。

DG-4F 四指爪手主要特色
1. 創新的抓握機制
- 四指的爪手結構,結合了人手的靈巧性和夾具功能性。
- 實現簡單但有效的抓握動作。2. 高效能關節設計
- 利用 18 顆馬達,來最大程度地提高耐用性和機構可靠性。
- 優化的機構設計,確保易於維護和低故障率。3. 自適應抓握功能
- 手指可以靈活適應不同物體的大小和形狀,確保穩定抓取。
- 能夠穩定處理各種形狀的物體,包括圓柱形,平面和不規則表面。4. 高耐久性和堅固的結構
- 簡化的架構,提供了對實體衝擊和重複工作的高耐用性。
- 適合在工業環境中長期使用。
5. 多種握持方式
支援多種抓握模式,如:
- Pinch Grip 捏握(用指尖握住)
- Power Grip 強力握持(用整個手牢牢抓握)
- Precision Grip 精確抓握(使用特定手指節)
- 可根據物體的大小、形狀和重量調整處理。6. 靈活系統整合
- 設計相容於與各種機器手臂,如 Universal Robots, Techman, Doosan Robotics, 及 Rainbow Robotics。
- 具有方便使用的使用者控制介面,易於無縫整合。7. 多種應用
- 工業用途:物體搬運、裝配線、物流自動化。
- 研究開發用途:機器手臂與抓取控制研究。
- 教育用途:學術環境中的機器人技術和自動化培訓。
Delto Gripper Series 靈巧手規格列表
| 項目 | DG-1F</br>吸盤指 | DG-2F</br>二指爪手 | DG-3F-B</br>三指爪手</br>(已停產) | DG-3F-M</br>三指爪手 | DG-4F</br>四指爪手 | DG-5F-M</br>五指爪手</br>(M 款) | DG-5F-S</br>五指爪手</br>(S 款) |
|---|---|---|---|---|---|---|---|
| 電壓 | 24[V] DC | ||||||
| 電流 | max 10 [A] | ||||||
| 通訊介面 | Modbus (RTU, TCP), EtherNet(TCP/IP)* DG-5F-M 短腕版僅 Modbus (TCP), EtherNet(TCP/IP) | Modbus (TCP), EtherNet(TCP/IP) | |||||
| 控制頻率 | 1,000Hz | 500Hz | 200Hz | 333Hz | 333Hz | 250Hz | 500Hz |
| 編碼器 | Absolute encoder | ||||||
| 自由度 | 3DoF | 6 (3DoF/每指) | 12 (4DoF/每指) | 12 (4DoF/每指) | 18 DoF | 20 (4DoF/每指) | 20 (4DoF/每指) (另有15DoF 短 5 指版) |
| 抓取能力 | - | - Pinching 捏: 2kg, 4kg(max) - Envelop 包覆: 5kg, 10kg(max) (* 效能會取決於摩擦力) | - Pinching 捏: 2.5kg(max) - Envelop 包覆: 5kg(max) (* 效能會取決於摩擦力) | - Pinching 捏: 2.5kg, max 5kg - Envelop 包覆: 10kg, max 15kg (* 效能會取決於摩擦力) | - Pinching 捏: 3kg, max 5kg - Envelop 包覆: 10kg, max 20kg (* 效能會取決於摩擦力) | - Pinching 捏: 2.5kg, max 5kg - Envelop 包覆: 10kg, max 20kg (* 效能會取決於摩擦力) | 20DoF - Pinching 捏: 1.0kg, max 2kg - Envelop 包覆: 7kg, max 12kg 15DoF 短指版 - Pinching 捏: 0.8kg, max 1.6kg - Envelop 包覆: 5.6kg, max 9.6kg (* 效能會取決於摩擦力) |
| 重量 | 710g | 770g | 1,044g | 1,114g | 1,494g | 1,763g | 880g(20DoF) / 780g(15DoF) |
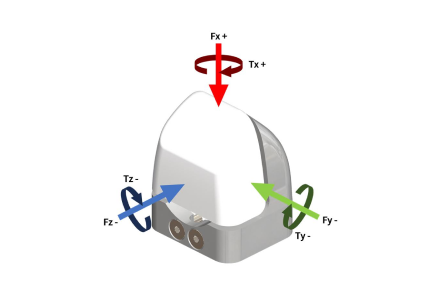
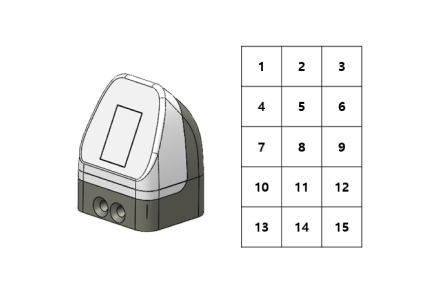
| 選購 | - Gripper Mounting Stand 支架 | - Fingertip Sensor (6 軸 Force/Torque Sensor) - Fingertip Sensor (3 軸 Force Sensor) - Fingertip Sensor (Tactile Sensor, 15格) - Suction-Type Fingertip 吸盤指尖 - Gripper Mounting Stand 支架 備註: * DG-5F-M 另提供 short wrist(短腕版),短腕版無靈巧手支架 * DG-3F-B 已停產 | - Fingertip Sensor (Tactile Sensor, 18格) - 另可提供 DG-5F-S 15DoF 短指版 - Gripper Mounting Stand 支架 | ||||
| 開源資源 | Github | ||||||
DG-4F 購買選項


應用

製造和物流自動化流程

機器人學及 AI 研究

工具操作和配件夾取任務
TESOLLO 的技術強項
機構設計
- 透過 Position Synthesis 進行機構設計:專門研究基於 targeted outcomes 的精確機構配置。
- 機械力學中的最佳化設計:結構和振動分析的專業知識,以增強設計效率和性能。
- 串聯(serial)和並聯(parallel)機構的性能分析:評估複雜機構系統的綜合分析能力。
- 多關節機構設計的專業知識:具備設計機器手臂、機器爪手、義肢手等多關節機構的專有技術。
設計圖/電路圖
- 高度積體電路設計:專門從事開發多關節馬達驅動器的最佳化電路技術。
- 通訊電路設計:擅長設計外部通訊電路,包括EtherCAT、乙太網路、CAN、CAN FD 和 RS-485。
- 降噪接地設計:先進的接地設計技術,有效降低噪音。
- 電路保護和 RF 射頻設計:全面的電路保護、RF 射頻天線設計,和阻抗匹配技術,以實現最佳性能。
韌體程式設計
- 高速通訊協定開發:先進的高效通訊協定開發技術,確保超過 500Hz 的即時效能。
- 基於 RTOS 的通訊環境:擅長建構基於 RTOS 的通訊環境,如 EtherCAT、Ethernet 乙太網路、CAN、CAN FD 和 RS-485 等協定。公司加入為 EtherCAT 技術組織的成員和供應商(供應商 ID:0x00000CF7,Tesollo Inc.)。
- 多軸馬達控制技術:專精基於 force control 力控制的抓取演算法,和實現精確的位置、速度和電流控制的 PID 控制技術。
- AI 演算法與嵌入式系統整合:擅長在嵌入式系統中整合 AI 演算法,增強功能與效率。
應用程式編程
- 系統觀察與控制的高階編程:開發機器人教學控制器、雲端機器人控制系統等高階工具。
- 全面的軟體開發技能:擅長使用 AWS 進行資料庫建置和前/後端開發。精通Android/iOS 應用開發和基於 Qt 的程式設計。