


TESOLLO DG-2F 二指爪手
We enhance the value of robots through advanced end-effectors.
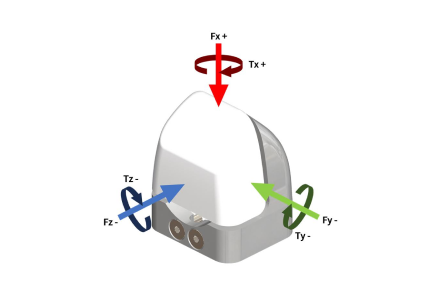
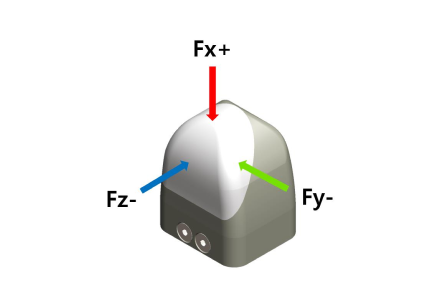
TESOLLO 公司的 Delto Gripper Series 中的 DG-2F 是一款多關節雙指機器靈巧手,可精準抓取各種物體。
– 此型號專為相對簡單,但又高度複雜的抓取任務而設計,採用 pinching 捏的方式時,可穩定抓取重達 4 公斤的物體。
– 憑藉其 6DOF 結構,它能夠適應各種形狀的物體,非常適合工業環境。
– 此二指爪手,非常適合在蒸氣、濕度和灰塵等惡劣條件下執行穩定、重複的任務。它非常適合食品飲料、生物技術、IT 和電子等行業的精密物體處理。
– 相容 Universal Robots, Techman, Doosan Robotics, 及 Rainbow Robotics。
備註:
TESOLLO 是一家新創公司,專注於透過由先進的機器人末端執行器,所支援的尖端機器人自動化解決方案,來解決複雜的挑戰,並為客戶創造新的價值。TESOLLO 是「Technology」和「Sole」的結合,代表其致力於應用無與倫比的技術,在機器人自動化市場開拓新視野。






 機構設計

- 透過 Position Synthesis 進行機構設計:專門研究基於 targeted outcomes 的精確機構配置。
- 機械力學中的最佳化設計:結構和振動分析的專業知識,以增強設計效率和性能。
- 串聯(serial)和並聯(parallel)機構的性能分析:評估複雜機構系統的綜合分析能力。
- 多關節機構設計的專業知識:具備設計機器手臂、機器爪手、義肢手等多關節機構的專有技術。
 設計圖/電路圖

- 高度積體電路設計:專門從事開發多關節馬達驅動器的最佳化電路技術。
- 通訊電路設計:擅長設計外部通訊電路,包括EtherCAT、乙太網路、CAN、CAN FD 和 RS-485。
- 降噪接地設計:先進的接地設計技術,有效降低噪音。
- 電路保護和 RF 射頻設計:全面的電路保護、RF 射頻天線設計,和阻抗匹配技術,以實現最佳性能。
 韌體程式設計

- 高速通訊協定開發:先進的高效通訊協定開發技術,確保超過 500Hz 的即時效能。
- 基於 RTOS 的通訊環境:擅長建構基於 RTOS 的通訊環境,如 EtherCAT、Ethernet 乙太網路、CAN、CAN FD 和 RS-485 等協定。公司加入為 EtherCAT 技術組織的成員和供應商(供應商 ID:0x00000CF7,Tesollo Inc.)。
- 多軸馬達控制技術:專精基於 force control 力控制的抓取演算法,和實現精確的位置、速度和電流控制的 PID 控制技術。
- AI 演算法與嵌入式系統整合:擅長在嵌入式系統中整合 AI 演算法,增強功能與效率。
 應用程式編程

- 系統觀察與控制的高階編程:開發機器人教學控制器、雲端機器人控制系統等高階工具。
- 全面的軟體開發技能:擅長使用 AWS 進行資料庫建置和前/後端開發。精通Android/iOS 應用開發和基於 Qt 的程式設計。


