


OpenRB-150 控制器及 Tutorial Kit 馬達教學工具組
我們提供兩種方式,方便客戶選擇
1. OpenRB-150 控制器 (採智 Line 商店訂購)
– OpenRB-150 是新的開源 Arduino 相容控制器,可以控制全系列 Dynamixel 智能馬達,它具有 USB type C 的端口,有跟 Arduino MKR 開發板相同的腳位,也支援 Arduino IDE 開發,提供 4 個 Dynamixel TTL 接口,也支援 Dynamixel Wizard 2.0,可容易的維護設定 Dynamixel 智能馬達。
2. OpenRB-150 Tutorial Kit 馬達教學工具組 (採智 Line 商店訂購)
– OpenRB-150 Tutorial Kit 馬達教學工具組(舊稱: OpenRB-150 Starter Kit 馬達控制入門包),包含了 OpenRB-150 控制器及 Dynamixel XL330-M288-T 智能馬達,但不含電池,USB 連接線,及電源線。是新手學習馬達控制的首選。
備註: 以上皆不含電池,USB 連接線及電源線(需另購)


連接 Dynamixel 智能馬達
OpenRB-150 控制器可以支援 Dynamixel 全系列智能馬達。馬達有分為兩種介面: TTL 3-pin 及 RS-485 4-pin 介面。款式則分為
– Dynamixel 系列: AX / MX 款
– Dynamixel-X 系列: XL / XC / XM / XH / XD / XW 款 (OpenRB-150 可直接連 X 系列 TTL 介面的馬達)
– Dynamixel-P 系列工業級智能馬達(24V): PH / PM 款
依款式不同,需要使用不同配件:
1. RS-485 介面的 Dynamixel 智能馬達
– 需要搭配 Dynamixel Communication Bridge 訊號轉換板,來轉換 TTL <-> RS-485 訊號
2. 24V 的智能馬達(如 Dynamixel-P 系列)
– 因 OpenRB-150 不支援 24V 供電,需要另外的電源來供電給馬達使用
3. Dynamixel AX / MX 款智能馬達
– 因 OpenRB-150 的接頭是 JST type,故需要 Molex-JST 轉換頭的連接線來連接
如何供電給 OpenRB-150 控制器?
OpenRB-150 控制器並沒有附電源線,依所連接 Dynamixel 智能馬達的不同,有三種方法可以供電使用:
備註:
1. 產品不含 Arduino MKR 板
2. 供電時,請檢查 jumper 設定(USB C Type, VIN, Terminal VIN)
3. 當連接 OpenRB-150 控制器時,請勿給電池充電
4. 當 DC 電源連接到 OpenRB-150 前,請先檢查 power input terminal
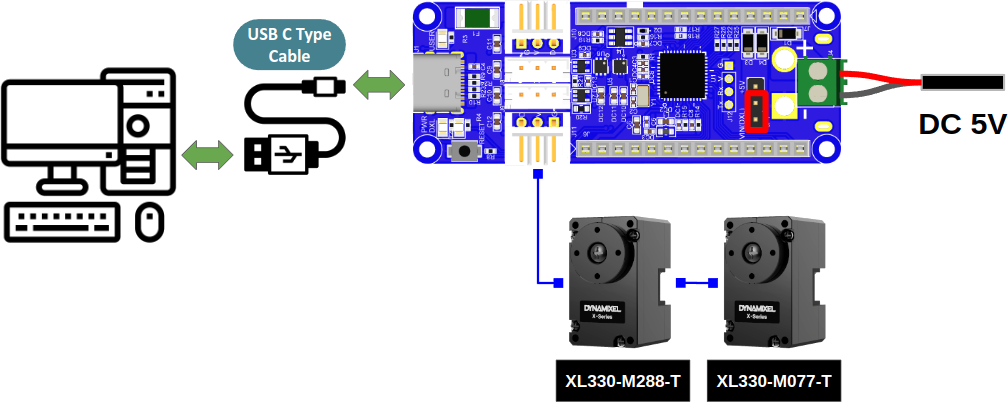
供電方法 1: 連接 5V TTL 的 Dynamixel 智能馬達
– 可透過 USB type-C 的連接線連接電腦來供電
– 建議由外部 5V 供電,不建議由 USB port 供電,因為電流可能會造成電腦損壞。
備註:
1. 產品不含 Arduino MKR 板
2. 供電時,請檢查 jumper 設定(USB C Type, VIN, Terminal VIN)
3. 當連接 OpenRB-150 控制器時,請勿給電池充電
4. 當 DC 電源連接到 OpenRB-150 前,請先檢查 power input terminal
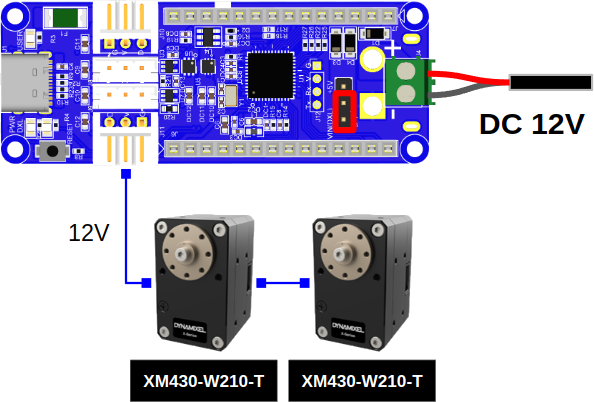
供電方法 2: 連接 12V TTL 介面的 Dynamixel 智能馬達
– 將 DC 12V 的電源接上 OpenRB-150 控制板上的 terminal block,即可供電給馬達
備註:
1. 產品不含 Arduino MKR 板
2. 供電時,請檢查 jumper 設定(USB C Type, VIN, Terminal VIN)
3. 當連接 OpenRB-150 控制器時,請勿給電池充電
4. 當 DC 電源連接到 OpenRB-150 前,請先檢查 power input terminal
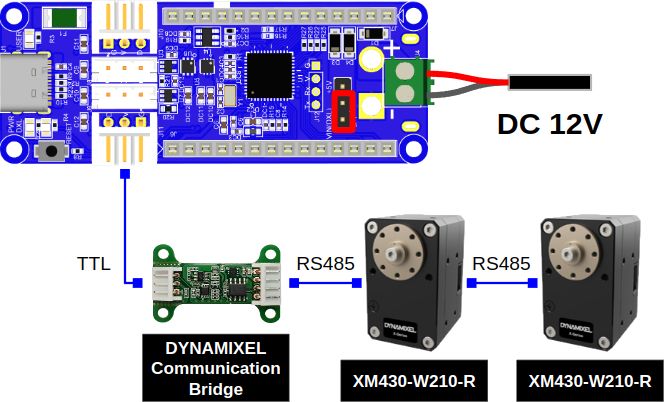
供電方法 3: 連接 12V RS-485 介面的 Dynamixel 智能馬達
– 先將 DC 12V 的電源接上 OpenRB-150 控制板上的 terminal block,再將 Dynamixel Communication Bridge 訊號轉換板(需另購)的 TTL 端連上 OpenRB-150 的 TTL 端口,再將訊號轉換板的 RS-485 端連上 RS-485 介面的 Dynamixel 馬達。
備註:
1. 產品不含 Arduino MKR 板
2. 供電時,請檢查 jumper 設定(USB C Type, VIN, Terminal VIN)
3. 當連接 OpenRB-150 控制器時,請勿給電池充電
4. 當 DC 電源連接到 OpenRB-150 前,請先檢查 power input terminal


