OpenManipulator-X 創客版機器手臂


– 如要訂購此商品,請至採智 Line 商店 (請加入 Line 好友)

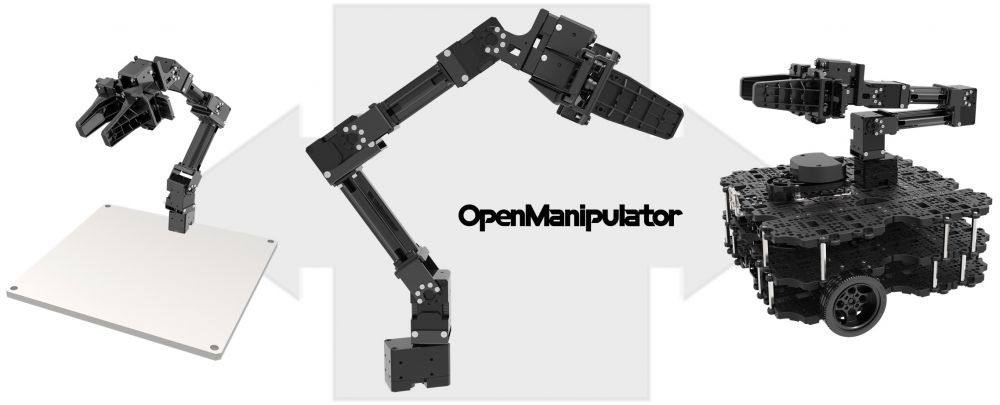
OpenManipulator-X 是 IEEE Spectrum 所推薦,ROBOTIS 為 ROS 及 Arduino 而推出的低成本 4+1 DOF 機器手臂。它是一個基於 ROS 的小型開源機器手臂,適合任何有興趣探索 motion planning,grasping,kinematics 和 mobile manipulation 移動操作的人。

由於應用了 DYNAMIXEL XM430-W350 智能馬達,它具有很高的有效負載。易於與 PC 或移動平台(如 TB3 Waffle Pi)一起使用。提供源代碼和開發環境,幫助你立即使用 TB3 Waffle Pi 進行操作。你可以自由選擇和使用 PC 或控制器,例如 OpenCR 控制器。提供多種開源軟體以及用於研發的 3D 圖和 CAD數據。


OpenManipulator-X 中文線上手冊 (採智官網 -> 網誌&手冊 -> TurtleBot 及 OpenManipulator 中文線上手冊):
– OpenManipulator-X(ROS1)-Noetic
– OpenManipulator-X(ROS2)-Humble
– OpenManipulator-X-Arduino


線上資源: (支援 ROS1 Noetic / ROS2 Humble / Arduino 控制板)
OpenManipulator-X 線上技術手冊
3D 圖檔(OnShape)
3D 圖檔(Thingiverse)
Github原始碼
ROS Wiki
組裝手冊

TurtleBot4 人工智能機器人教育平台
Dynamixel 智能馬達 Showcase
為什麼要選擇 Dynamixel 品牌的智能馬達 ?

OpenManipulator-X 機器手臂特色

– 自由度: 4+1 DOF (使用 XM430-W350-T 智能馬達 x5)
– 操作電壓: 12V
– 抓取負重: max 500g
– 重複精準度: <0.2 mm
– 關節轉速: 46 rpm
– 重量: 0.7kg
– 手臂水平長度: 380 mm
– 爪夾開合寬度 stroke: 20-75 mm
– 通訊協定: TTL
– 軟體: ROS, Dynamixel SDK, Arduino, Processing

– 5x XM430-W350-T 智能馬達
– 1x 手臂金屬框架組
– 1x 手臂 3D 列印框架組
– 1x 夾爪
– 1x 線材及螺絲包

建議另購配件:
– 1x U2D2 轉接器
– 1x OpenCR 控制器
– 1x 鋁質底板
– 1X SMPS 外接電源線

OpenManipulator-X 機器手臂可以通過 OpenCR (Open-Source Control for ROS 簡寫) – TurtleBot3 的控制板來進行控制。OpenCR 的計算能力和實時控制,可用於支持前向(forward),反向運動(inverse kinematics)和輪廓控制(profile control)範例。此外,OpenCR 控制板可以通過 ROS 的 message communication 方法,與 ROS 所提供的許多功能交互操作,這將會在未來演變為 ROS 2.0。

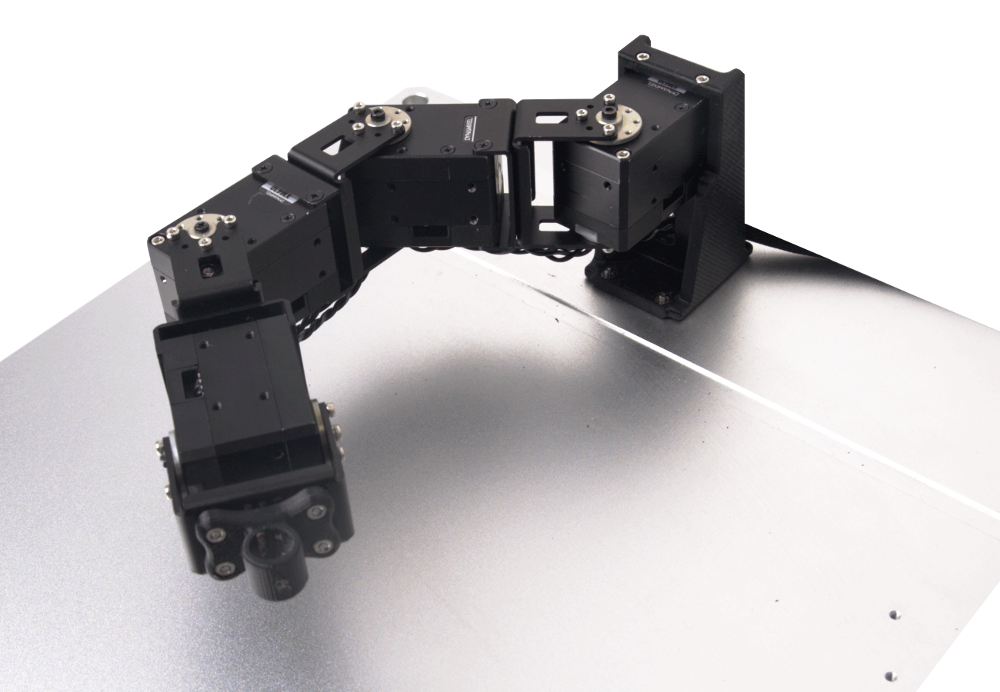
OpenManipulator-X 機器手臂,是由 Dynamixel X 系列智能馬達和 3D 列印部件組成。Dynamixel智能馬達是模組化形式,採用菊鏈多串接方式。這讓用戶可以輕鬆地更改和添加馬達關節,以獲得所需的扭力和自由度。此外,不斷發展的 3D 列印技術,使任何人都可以以低成本和快速的時間,製作出任何他們想要的東西。我們建議一些連接件和安全部件的範例。利用這些優勢,我們可設計總共七種不同的 OpenManipulator-X 機器手臂變化結構。

OpenManipulator-X 基於 ROS 和開源的機器手臂。ROS 官方硬體平台 TurtleBot 3 機器人系列一直有支援機器手臂。OpenManipulator-X 與TurtleBot3 具有完全硬體相容性,並允許用戶通過與 MoveIT! 套件的連接可更輕鬆地控制它。即使你沒有實體的 TurtleBot3 機器人,也可以在Gazebo 模擬器中控制機器手臂。

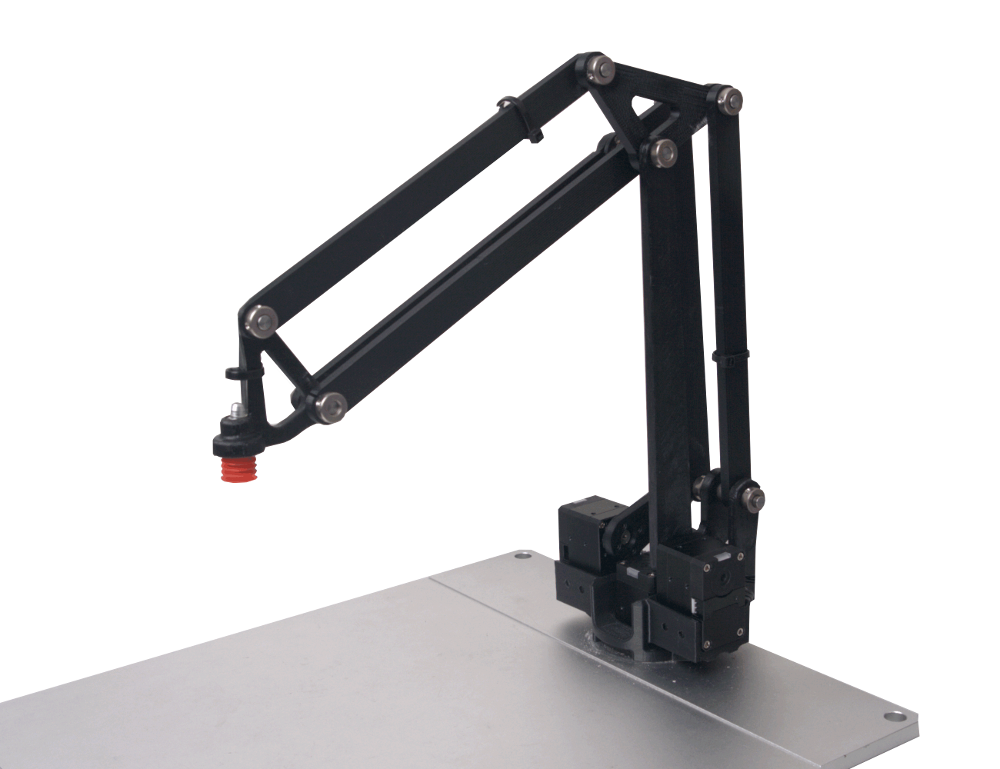
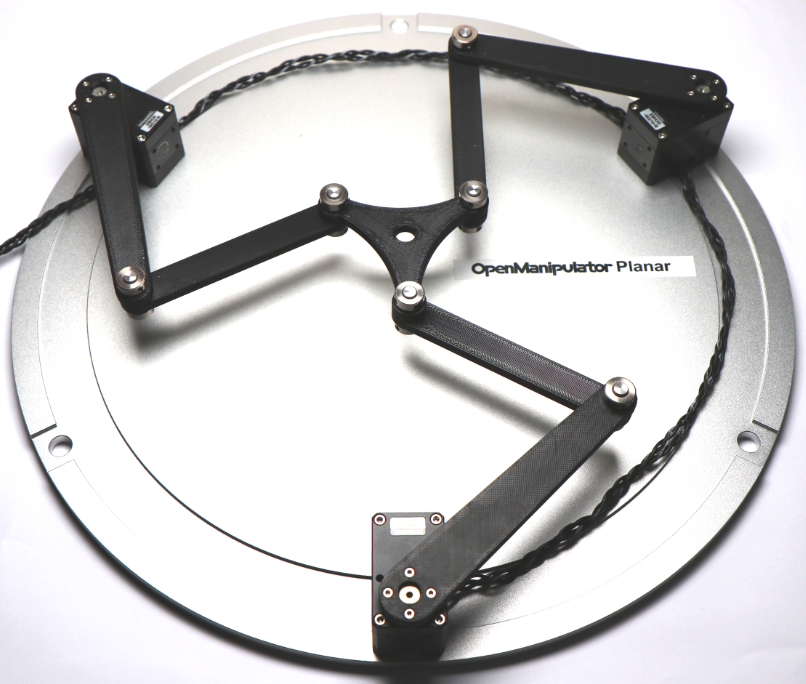
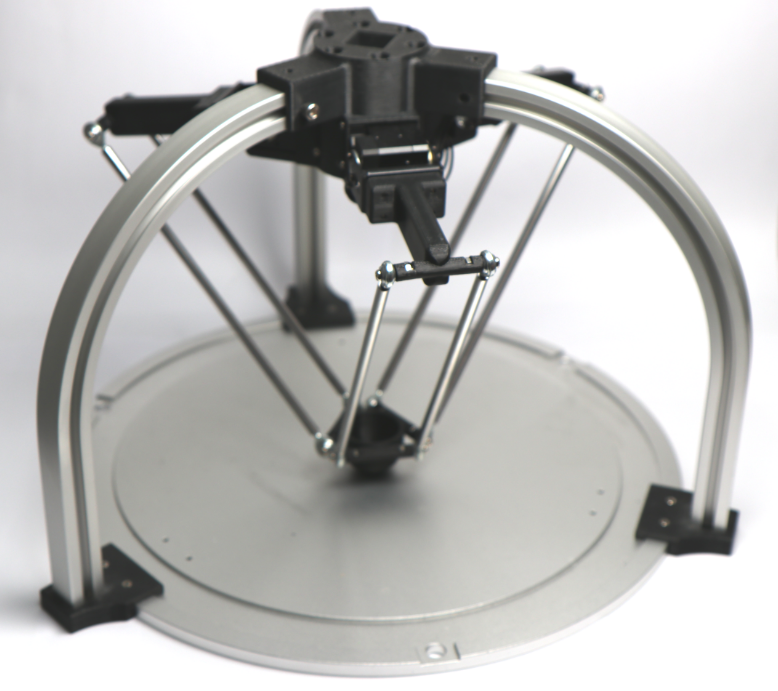
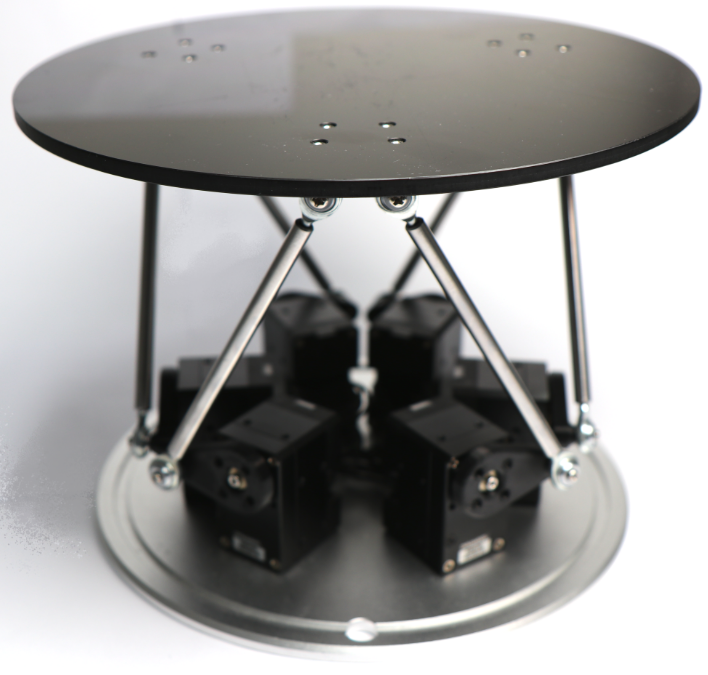
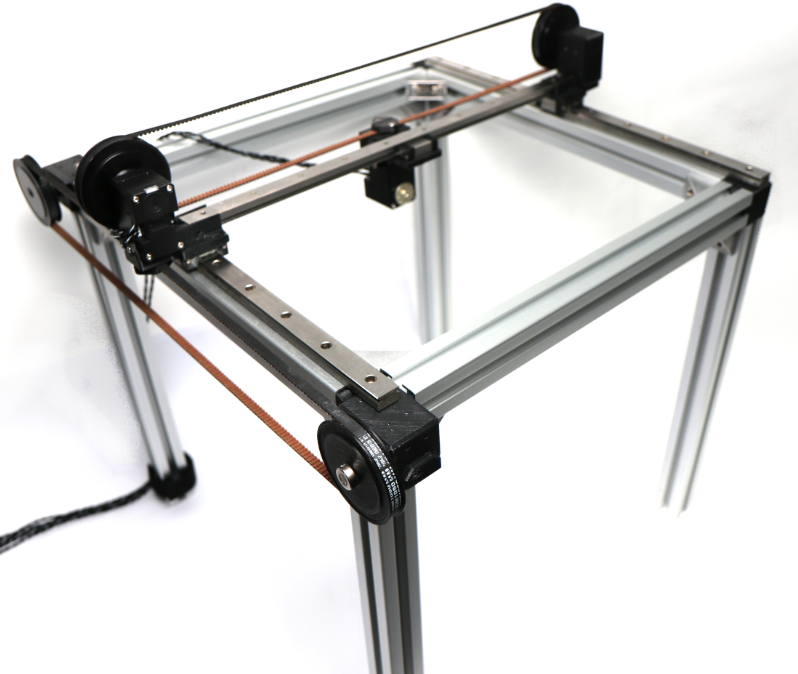
OpenManipulator-X 以開放硬體為導向。除了某些框架外,大多數的組件都已上傳為可以進行 3D 列印的 STL 檔。這允許用戶可修改連接件的長度和機器手臂的設計,來滿足預期的需求。這個開放式的機器手臂,使用了用於 TurtleBot3 的Dynamixel X 系列智能馬達。Dynamixel 智能馬達,具有模組化形式,並採用菊鏈多串接的方式。這讓用戶可以輕鬆地更改和添加馬達關節,以獲得所需的扭力(Torque)和自由度(DOF)。利用這些優勢,我們可以設計OpenManipulator 可有七種不同的手臂變化(例如,Chain,SCARA,Link,Planar,Delta,Stewart 和 Linear)。

OpenManipulator-X 中文線上手冊 (採智官網 -> 網誌&手冊 -> TurtleBot 及 OpenManipulator 中文線上手冊):

OpenManipulator-X 手臂的其他變化結構(需 DIY)

OpenManipulator SCARA Capture
OpenManipulator Link Capture
OpenManipulator Planar Capture
OpenManipulator Delta Capture
OpenManipulator Stewart Capture
OpenManipulator Linear Capture

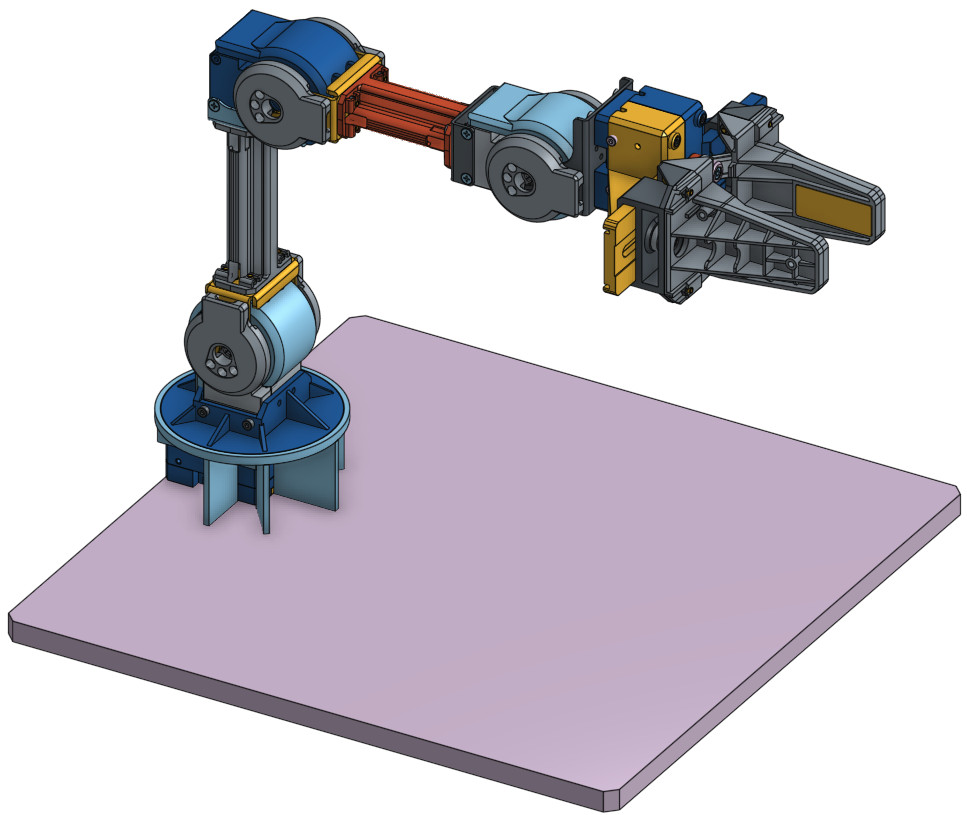
OpenManipulator-X 機器手臂提供了開源 CAD,軟體,硬體設計,和公共資源

product img openmanipulator 02
提供開源 CAD、軟體、硬體設計和公開資源以供開發
OpenManipulator Chain OnShape
product img openmanipulator 01
product img openmanipulator 04
190117151014 8hv1EKRr ac9b61e84f5d026c3459479171dd7bbcbcde25b0
product img openmanipulator 05
product img openmanipulator 11
product img openmanipulator 07
product img openmanipulator 06
MATLAB and Simulink

OpenManipulator-X 影片

10 Videos