PM 款工業級智能馬達

Dynamixel-P 系列之 PM 款工業級智能馬達, 型號及型錄下載有:

– PM54-060-S250-R

– PM54-040-S250-R

– PM42-010-S260-R

智能馬達線上資源: (docs.robotis.com)

– 馬達線上技術手冊

– 馬達 3D 圖檔

– 馬達管理工具軟體(Dynamixel Wizard 2.0)

– 各款馬達及配件相容表

– 各款馬達規格整理選擇表

– 開發軟體 Dynamixel SDK

dynamixel-p PH 款工業級智能馬達
PH 款工業級智能馬達
DYD-17,DYD-14,DYD-11 系列擺線減速機
DYD-11 系列擺線減速機

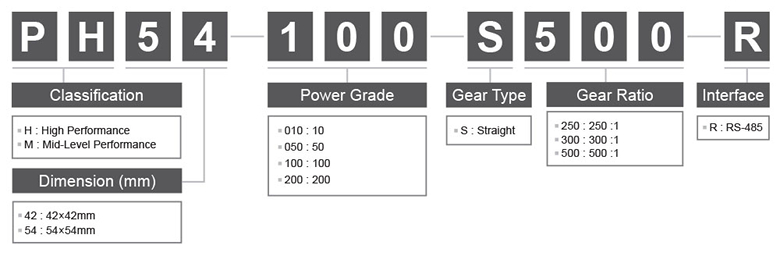
Dynamixel P 系列命名規則

說明: (接單後製造,一般需要 4 weeks 交貨期,請跟採智科技確認)
– DYNAMIXEL-P 系列智能馬達是一款自行開發的多合一高效能一體化的致動器, 由齒輪減速系統 + 控制器 + 驅動器 + 通訊電路所組成, 可用來建構模組化的機器手臂,雲台,機器人等
– 高解析度,運用增量編碼器和非接觸式絕對編碼器的雙重組合
– 基於電流感測的扭力控制
– 通過 PID 控制提高位置和速度控制的可靠性和準確性
– 全金屬外殼,耐用性高

DXL dimension16 PH54200S500R 500

PM54-060-S250-R

24.0V / 10.1Nm / 28.3rpm / Maxon / Cycloid / RS-485

DXL dimension17 PM54040S250R 500

PM54-040-S250-R

24.0V / 3.90Nm / 24.2rpm / Maxon / Cycloid / RS-485

DXL dimension14 PM42010S260R 500

PM42-010-S260-R

24.0V / 1.70Nm / 26.0rpm / Maxon / Cycloid / RS-485

PH54-200-S500-R

24.0V / 44.7Nm / 29.0rpm / Maxon / Cycloid / RS-485

PH54-100-S500-R

24.0V / 25.3Nm / 29.2rpm / Maxon / Cycloid / RS-485

PH42-020-S300-R

24.0V / 5.10Nm / 29.2rpm / Maxon / Cycloid / RS-485
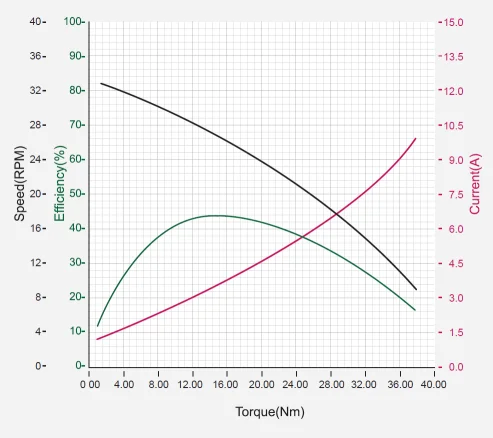
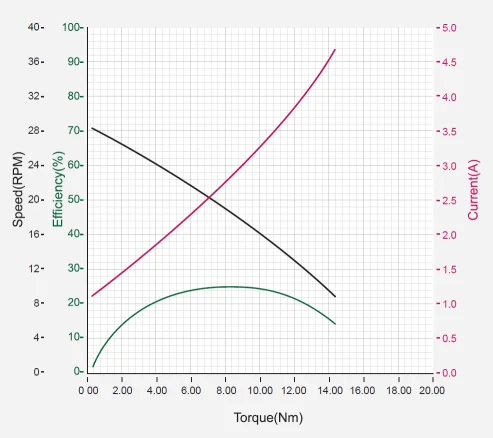
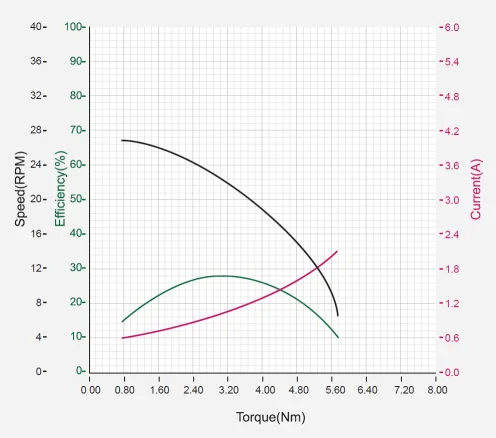
Performance Graph 效能圖

備註:
Stall torque(靜止轉矩) 和 Performance Graph(效能圖)最大扭力在測量方法上是不同的。Stall torque(靜止轉矩)是測量馬達所能到的瞬間最大扭力,這通常是衡量 RC Servo 扭力的方式。Performance graph(效能圖)通常又稱為 N-T 曲線,卻是用負載逐漸增加的方式來測量,因此真正馬達的操作環境跟 performance graph 是比較接近,而非 stall torque 的方式。這也是為什麼 performance graph 比較廣泛被工業界採用的原因,這也是為什麼 performance graph 上的最大扭力通常會小於 stall torque。

PM54 各型號規格

規格:
馬達: BLDC(Maxon)
Baud rate: 9600bps – 10.5Mbps
控制模式:
     – 扭力控制
     – 速度控制
     – 位置控制
     – 延伸位置控制(Extended Position Control)
     – PWM 控制(Voltage Control)
重量: 855g
大小(W x D x H): 54 x 54 x 126 mm
解析度: 502,834 pulse/rev
齒輪比: 251.417 : 1
齒隙 backlash: <6 [arcmin], 0.1[°]
Radial 徑向負載: 370 [N](距轉盤 10 [mm])
Axial 軸向負載: 130 [N]
無負載速度: 33.1 RPM
無負載電流: 1.25 A
連續動作時:
     – 速度: 28.3 RPM
     – 扭力: 10.1 N.m
     – 電流: 3.0 A
馬達輸出: 60 W
操作溫度: -5-55° C
額定電壓: 24 V
通訊信號: 數位封包
介面: RS-485
ID: 0 – 252
待機電流: 40mA
如有變更, 以原廠網站資料為準

規格:
馬達: BLDC(Maxon) 無刷直流馬達
Baud rate: 9600bps – 10.5Mbps
控制模式:
     – 扭力控制
     – 速度控制
     – 位置控制
     – 延伸位置控制(Extended Position Control)
     – PWM 控制(Voltage Control)
重量: 710g
大小(W x D x H): 54 x 54 x 108 mm
解析度: 502,834 [pulse/rev]
齒輪比: 251.417 : 1
齒隙 backlash: <6 [arcmin], 0.1[°]
Radial 徑向負載: 370 [N](距轉盤 10 [mm])
Axial 軸向負載: 130 [N]
無負載速度: 28.4 RPM
無負載電流: 1.32 A
連續動作時:
     – 速度: 24.2 RPM
     – 扭力: 3.9 N.m
     – 電流: 1.9 A
馬達輸出: 40 W
操作溫度: -5-55° C
額定電壓: 24 V
通訊信號: 數位封包
介面: RS-485
ID: 0 – 252
待機電流: 40mA
如有變更, 以原廠網站資料為準

規格:
馬達: Coreless(Maxon)
Baud rate: 9600bps – 10.5Mbps
控制模式:
     – 扭力控制
     – 速度控制
     – 位置控制
     – 延伸位置控制(Extended Position Control)
     – PWM 控制(Voltage Control)
重量: 270g
大小(W x D x H): 42 x 42 x 72 mm
解析度: 526,374 [pulse/rev]
齒輪比: 257.019 : 1
齒隙 backlash: <6 [arcmin], 0.1[°]
Radial 徑向負載: 280 [N](距轉盤 10 [mm])
Axial 軸向負載: 100 [N]
無負載速度: 28.0 RPM
無負載電流: 0.52 A
連續動作時:
     – 速度: 26.0 RPM
     – 扭力: 1.7 N.m
     – 電流: 0.6 A
馬達輸出: 10 W
操作溫度: -5-55° C
額定電壓: 24 V
通訊信號: 數位封包
介面: RS-485
ID: 0 – 252
待機電流: 30mA
如有變更, 以原廠網站資料為準

1893207946 77ebc659 icon dxl p
Dynamixel-P 系列特色

馬達效能圖說明:
理論上,馬達效率(E, Efficiency) = 輸出功率P(out)/輸入功率P(in),經一些轉換計算,可得公式如下:
τ = (I * V * E *60) / (rpm * 2π)
扭力τ = (電流I * 電壓V * 馬達效率E * 60) / (轉速rpm * 2*3.14)

以PH54-200-S500-R的效能數據為例, 在Continuous Operation連續操作,額定電壓24V時,實測下轉速為29.0 rpm,扭力為44.7 N.m,電流為9.3 A 。經計算可得馬達效率Efficiency約為60.78%,很接近馬達效能圖內綠色Efficiency曲線的數值。

注意: 當給馬達供電時
– 建議使用 ROBOTIS 的控制器或是用 SMPS2Dynamixel 電源轉換板
– 當供電時,不要插拔馬達
– 對 PRO 系列馬達供電時,請使用電源供應器上的 24V 供電 port

出廠設定:
– ID = 1
– Baud Rate: 57,600 bps (請依需要, 自行變更 ID 及 Baud Rate)

相容產品:
– 介面:USB2Dynamixel or U2D2 轉接器 (RS-485)
– 控制器: OpenCM9.04C + 485 控制板, 或 OpenCR 1.0, 或 Arduino, 或支援 RS-485 之控制器
– 框架:FRP54-H221K 轉軸框架, FRP54-A110K 轉接框架, FRP54-I110K 惰輪框架. **凡轉軸框架皆須搭配相對應之 I110K 惰輪框架一起使用.