Dynamixel MX / AX 舊款智能馬達


Dynamixel MX / AX 款系列是 ROBOTIS 推出初代的機器人專用 AI 智能馬達,產品共有:

1. Dynamixel MX-106 款
MX-106T 全向智能馬達 (單盒/6顆裸裝盒)(TTL, 鋁質前蓋)
MX-106R 全向智能馬達 (單盒/6顆裸裝盒)(RS-485, 鋁質前蓋)

2. Dynamixel MX-64 款
MX-64T 全向智能馬達 (單盒/6顆裸裝盒)(TTL)
MX-64AT 全向智能馬達 (單盒/6顆裸裝盒)(TTL, 鋁質前蓋)
MX-64R 全向智能馬達 (單盒/6顆裸裝盒)(RS-485)
MX-64AR 全向智能馬達 (單盒/6顆裸裝盒)(RS-485, 鋁質前蓋)

3. Dynamixel MX-28 款
MX-28T 全向智能馬達 (單盒/6顆裸裝盒)(TTL)
MX-28AT 全向智能馬達 (單盒/6顆裸裝盒)(TTL, 鋁質前蓋)
MX-28R 全向智能馬達 (單盒/6顆裸裝盒)(RS-485)
MX-28AR 全向智能馬達 (單盒/6顆裸裝盒)(RS-485, 鋁質前蓋)

4. Dynamixel AX-18A 智能馬達 (單盒/6顆裸裝盒)(TTL)

5. Dynamixel AX-12A 智能馬達 (單盒/6顆裸裝盒)(TTL) (採智 Line 商店訂購)


智能馬達線上資源: (docs.robotis.com)

– 馬達線上技術手冊

– 馬達 3D 圖檔

– 馬達管理工具軟體(Dynamixel Wizard 2.0)

– 各款馬達及配件相容表

– 各款馬達規格整理選擇表

– 開發軟體 Dynamixel SDK

AutoRace ROS 自動駕駛
AutoRace ROS 自動駕駛線上研習
Frame - Dynamixel-P PH/PM 款智能馬達
Frame - Dynamixel-P PH/PM 款智能馬達用框架清單

AX-12A

12.0V / 1.50Nm / 59.00rpm / Cored / TTL

AX-18A

12.0V / 1.80Nm / 97.00rpm / Coreless / TTL

MX-28T

12.0V / 2.50Nm / 55.00rpm / Coreless(Maxon) / TTL

MX-28AT

12.0V / 2.50Nm / 55.00rpm / Coreless(Maxon) / TTL / 鋁質前蓋

MX-28R

12.0V / 2.50Nm / 55.00rpm / Coreless(Maxon) / RS-485

MX-28AR

12.0V / 2.50Nm / 55.00rpm / Coreless(Maxon) / RS-485 / 鋁質前蓋

2389 view 2YOIW1UEG6TM

AX/MX 6顆裸裝盒

AX/MX 系列任何型號之 6 顆裸裝盒,不含配件,不能混裝

MX-64T

12.0V / 6.00Nm / 63.00rpm / Coreless(Maxon) / TTL

MX-64AT

12.0V / 6.00Nm / 63.00rpm / Coreless(Maxon) / TTL / 鋁質前蓋

MX-64R

12.0V / 6.00Nm / 63.00rpm / Coreless(Maxon) / RS-485

MX-64AR

12.0V / 6.00Nm / 63.00rpm / Coreless(Maxon) / RS-485 / 鋁質前蓋

MX-106T

12.0V / 8.40Nm / 45.00rpm / Coreless(Maxon) / TTL

MX-106R

12.0V / 8.40Nm / 45.00rpm / Coreless(Maxon) / RS-485

2389 view 2YOIW1UEG6TM

AX/MX 6顆裸裝盒

AX/MX 系列任何型號之 6 顆裸裝盒,不含配件,不能混裝

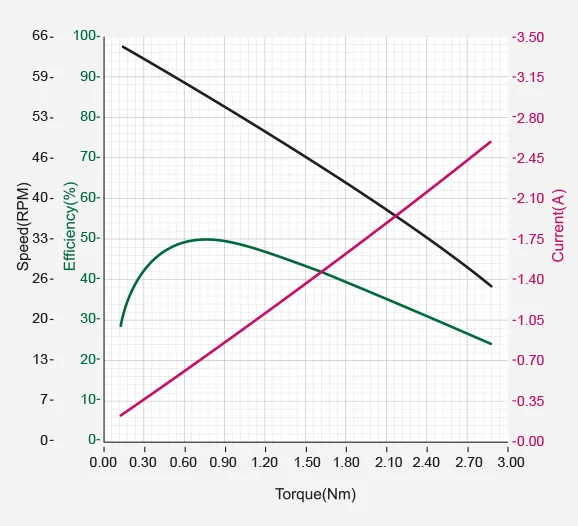
Performance Graph 效能圖

備註:
Stall torque(靜止轉矩) 和 Performance Graph(效能圖)最大扭力在測量方法上是不同的。Stall torque(靜止轉矩)是測量馬達所能到的瞬間最大扭力,這通常是衡量 RC Servo 扭力的方式。Performance graph(效能圖)通常又稱為 N-T 曲線,卻是用負載逐漸增加的方式來測量,因此真正馬達的操作環境跟 performance graph 是比較接近,而非 stall torque 的方式。這也是為什麼 performance graph 比較廣泛被工業界採用的原因,這也是為什麼 performance graph 上的最大扭力通常會小於 stall torque。

MX/AX 各型號規格

規格:
– MCU 單晶片: ST Cortex-M3 (STM32F103C8 @ 72Mhz, 32Bit)
– 位置感測器: Contactless absolute encoder (12Bit, 360°)
– 馬達: Maxon 製
– 傳輸速度: 8,000 bps – 4.5 M bps
– 控制方法: PID 控制
– 解析度: 0.088° (=360°/4096)
– Backlash 齒隙: 20 [arcmin] (0.33 [°])
– 操作模式:
• 電流控制
• 速度控制
• 位置控制(0-360°)
• 延伸位置控制(多圈旋轉)
• 基於電流的位置控制
• PWM 控制(電壓控制)
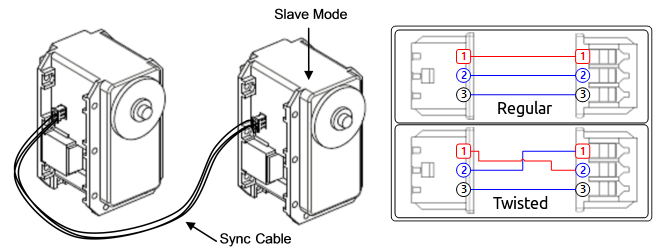
• Master/Slave 同步模式(需另購同步線)
– 重量: 153g
– 尺寸(mm): 40.2 x 65.1 x 46
– 齒輪比: 225 : 1
– 靜止轉距:
• 8.0N.m(11.1V, 4.8A)
• 8.4N.m(12V, 5.2A)
• 10.0N.m(14.8V, 6.3A)
– 無負載速度:
• 41 rpm(11.1V)
• 45 rpm(12V)
• 55 rpm(14.8V)
– Radial Load: 40 [N] (10 [mm] away from the horn)
– Axial Load: 20 [N]
– 操作溫度: -5 ~ +80℃
– 工作電壓: 10V – 14.8V (建議12V)
– 通訊介面: RS-485 or TTL
– 可用編號: 0-253, 可串接
– 迴授數據: 位置, 速度, 電流, 即時 Tick, 軌跡, 溫度, 輸入電壓等
– 材質: 全金屬齒輪, 金屬(前段外殼), 工程塑材(中後段外殼)
– 待機電流: 100 mA
– 數據如有變更,請以原廠規格為準

規格: (A: 鋁質前蓋)
– MCU 單晶片: ST Cortex-M3 (STM32F103C8 @ 72Mhz, 32Bit)
– 位置感測器: Contactless absolute encoder (12Bit, 360°)
– 馬達: Maxon 製
– 傳輸速度: 8,000 bps – 4.5 M bps
– 控制方法: PID 控制
– 解析度: 0.088° (=360°/4096)
– Backlash 齒隙: 20 [arcmin] (0.33 [°])
– 操作模式:
• 電流控制
• 速度控制
• 位置控制(0-360°)
• 延伸位置控制(多圈旋轉)
• 基於電流的位置控制
• PWM 控制(電壓控制)
– 重量:
• MX-64AR/AT: 135g
• MX-64R/T: 126g

– 尺寸(mm): 40.2 x 61.1 x 41
– 齒輪比: 200 : 1
– 靜止轉距:
• 5.5N.m(11.1V, 3.9A)
• 6.0N.m(12V, 4.1A)
• 7.3N.m(14.8V, 5.2A)
– 無負載速度:
• 58 rpm(11.1V)
• 63 rpm(12V)
• 78 rpm(14.8V)
– Radial Load: 40 [N] (10 [mm] away from the horn)
– Axial Load: 20 [N]
– 操作溫度: -5 ~ +80℃
– 工作電壓: 10V – 14.8V (建議12V)
– 通訊介面: RS-485 or TTL
– 可用編號: 0-253, 可串接
– 迴授數據: 位置, 速度, 電流, 即時 Tick, 軌跡, 溫度, 輸入電壓等
– 材質: 全金屬齒輪。AR/AT: 金屬(前段外殼), 工程塑材(中後段外殼)。R/T: 工程塑材
– 待機電流: 100 mA
– 數據如有變更,請以原廠規格為準

規格: (A: 鋁質前蓋)
– MCU 單晶片: ST Cortex-M3 (STM32F103C8 @ 72Mhz, 32Bit)
– 位置感測器: Contactless absolute encoder (12Bit, 360°)
– 馬達: Maxon 製
– 傳輸速度: 8,000 bps – 4.5 M bps
– 控制方法: PID 控制
– 解析度: 0.088° (=360°/4096)
– Backlash 齒隙: 20 [arcmin] (0.33 [°])
– 操作模式:
• 速度控制
• 位置控制(0-360°)
• 延伸位置控制(多圈旋轉)
• PWM 控制(電壓控制)
– 重量:
• MX-28(AR/AT): 77g
• MX-28(R/T): 72g

– 尺寸(mm): 35.6 x 50.6 x 35.5
– 齒輪比: 193 : 1
– 靜止轉距:
• 2.3N.m(11.1V, 1.3A)
• 2.5N.m(12V, 1.4A)
• 3.1N.m(14.8V, 1.7A)
– 無負載速度:
• 50 rpm(11.1V)
• 55 rpm(12V)
• 67 rpm(14.8V)
– Radial Load: 30 [N] (10 [mm] away from the horn)
– Axial Load: 15 [N]
– 操作溫度: -5 ~ +80℃
– 工作電壓: 10V – 14.8V (建議12V)
– 通訊介面: RS-485 or TTL
– 可用編號: 0-253, 可串接
– 迴授數據: 位置, 速度, 負載, 即時 Tick, 軌跡, 溫度, 輸入電壓等
– 材質: 全金屬齒輪。AR/AT: 金屬(前段外殼), 工程塑材(中後段外殼)。R/T: 工程塑材
– 待機電流: 100 mA
– 數據如有變更,請以原廠規格為準

規格: 
– 重量: 55.9g
– 大小(mm): 32 x 50 x 40
– 解析度: 0.29° (=300°/1024)
– 齒輪減速比: 254:1
– 靜止轉矩(Stall torque): 1.8N.m (at 12V, 2.2A)
– 無負載速度: 97rpm(at 12V)
– 操作角度: 0-300°, 或 360°迴轉
– 操作溫度: -5 ~ +70℃
– 電壓: 9V~12V (建議電壓 : 11.1V)
– 指令訊號: Digital Packet
– 協定類型: Half duplex Asynchronous Serial Communication (8bit, 1stop, No Parity)
– 連結(實體層): TTL Level Multi Drop Bus(串接式連結)
– ID 編號: 254 組 ID (0~253)
– 通訊速度: 7343bps ~ 1 Mbps
– 訊號回授: 位置, 溫度, 負載, 輸入電壓等.
– 材質: 工程塑材
– 位置感測器: 電位計
– 數據如有變更,請以原廠規格為準

規格: 
– 重量: 54.6g
– 大小(mm): 32 x 50 x 40
– 解析度: 0.29° (=300°/1024)
– 齒輪減速比: 254:1
– 靜止轉矩(Stall torque): 1.5N.m (at 12V, 1.5A)
– 無負載速度: 59rpm(at 12V)
– 操作角度: 0-300°, 或 360°迴轉
– 操作溫度: -5 ~ +70℃
– 電壓: 9V~12V (建議電壓 : 11.1V)
– 指令訊號: Digital Packet
– 協定類型: Half duplex Asynchronous Serial Communication (8bit, 1stop, No Parity)
– 連結(實體層): TTL Level Multi Drop Bus(串接式連結)
– ID 編號: 254 組 ID (0~253)
– 通訊速度: 7343bps ~ 1 Mbps
– 訊號回授: 位置, 溫度, 負載, 輸入電壓等.
– 材質: 工程塑材
– 位置感測器: 電位計
– 數據如有變更,請以原廠規格為準

AX 系列特色
AX 圖檔
1893207946 c4716ddf icon mx r2.0
MX 系列特色
1893207946 d3b905e6 mx 64a
MX 圖檔
740 view U2I0VGHLDAW3
AX 6 顆裸裝盒
2392 view W6Y0LC29B6ZO
MX 6 顆裸裝盒
ex 106 dual
MX-106 主從同步模式
ex 106+ fr08 h110 fr08 d101
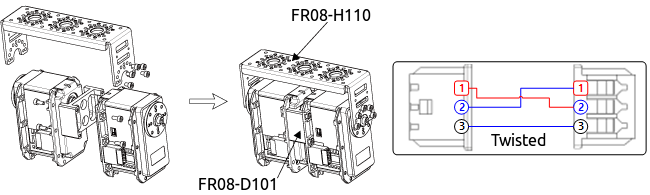
MX-106 並聯
1893207946 1185796e 13
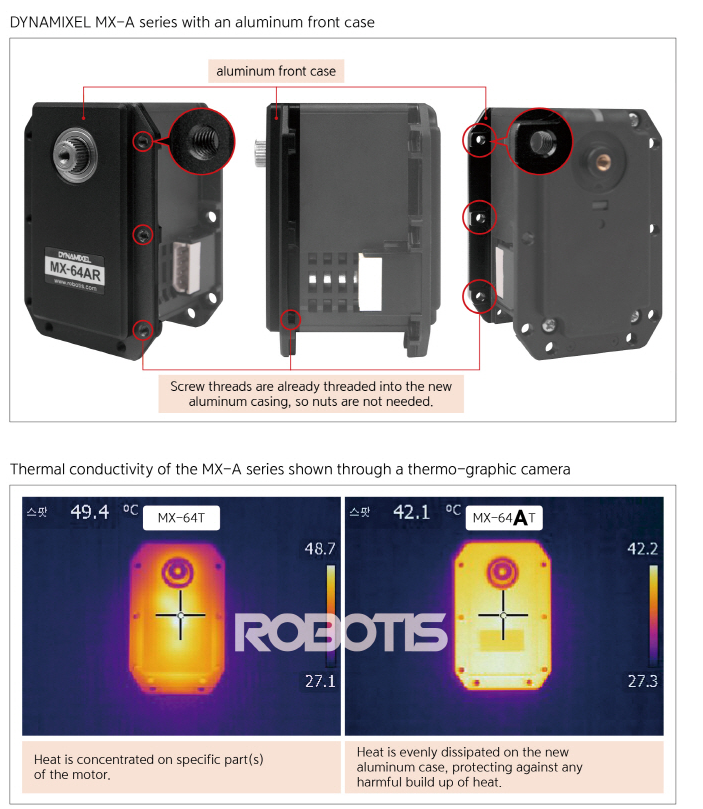
MX28-AT/AR 的鋁質前蓋及散熱影像
1893207946 2001c46d 14
MX28-AT/AR vs MX-28 的散熱溫度圖
1893207946 2e5e9b24 11
MX64-AT/AR 的鋁質前蓋及散熱影像
1893207946 3d9caa2b 12
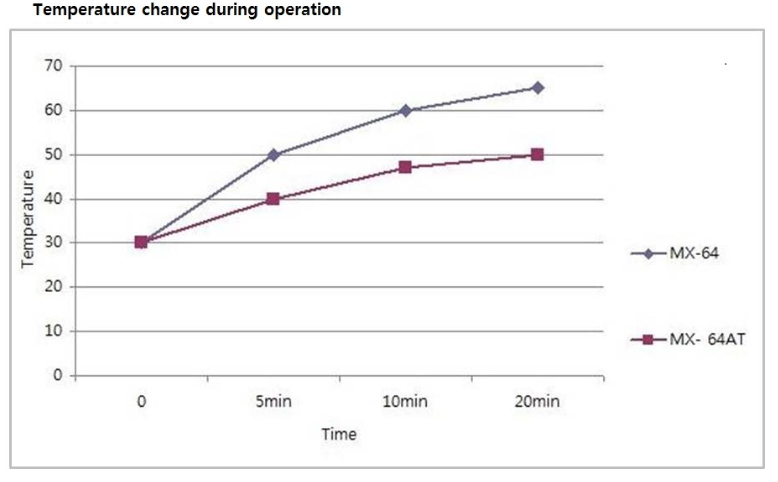
MX64-AT/AR vs MX-64 的散熱溫度圖